📞 400-888-0808
获取选型与报价 ↗
双目 RGB 全局快门 + IMU + SLAM,适合长时第一人称记录。轻量级、低成本、可规模化部署。
指尖位置或无线姿态采集,机器人重映射按项目评估。G7 磁惯融合 / G2-L 无线惯性两种形态。
补充近距操作视角,确认安装与组合同步。适合工业装配、精密操作、狭窄空间作业等场景。
评估工具与夹爪定位,确认主机和接口。固定场景下的全局姿态捕捉核心组件。
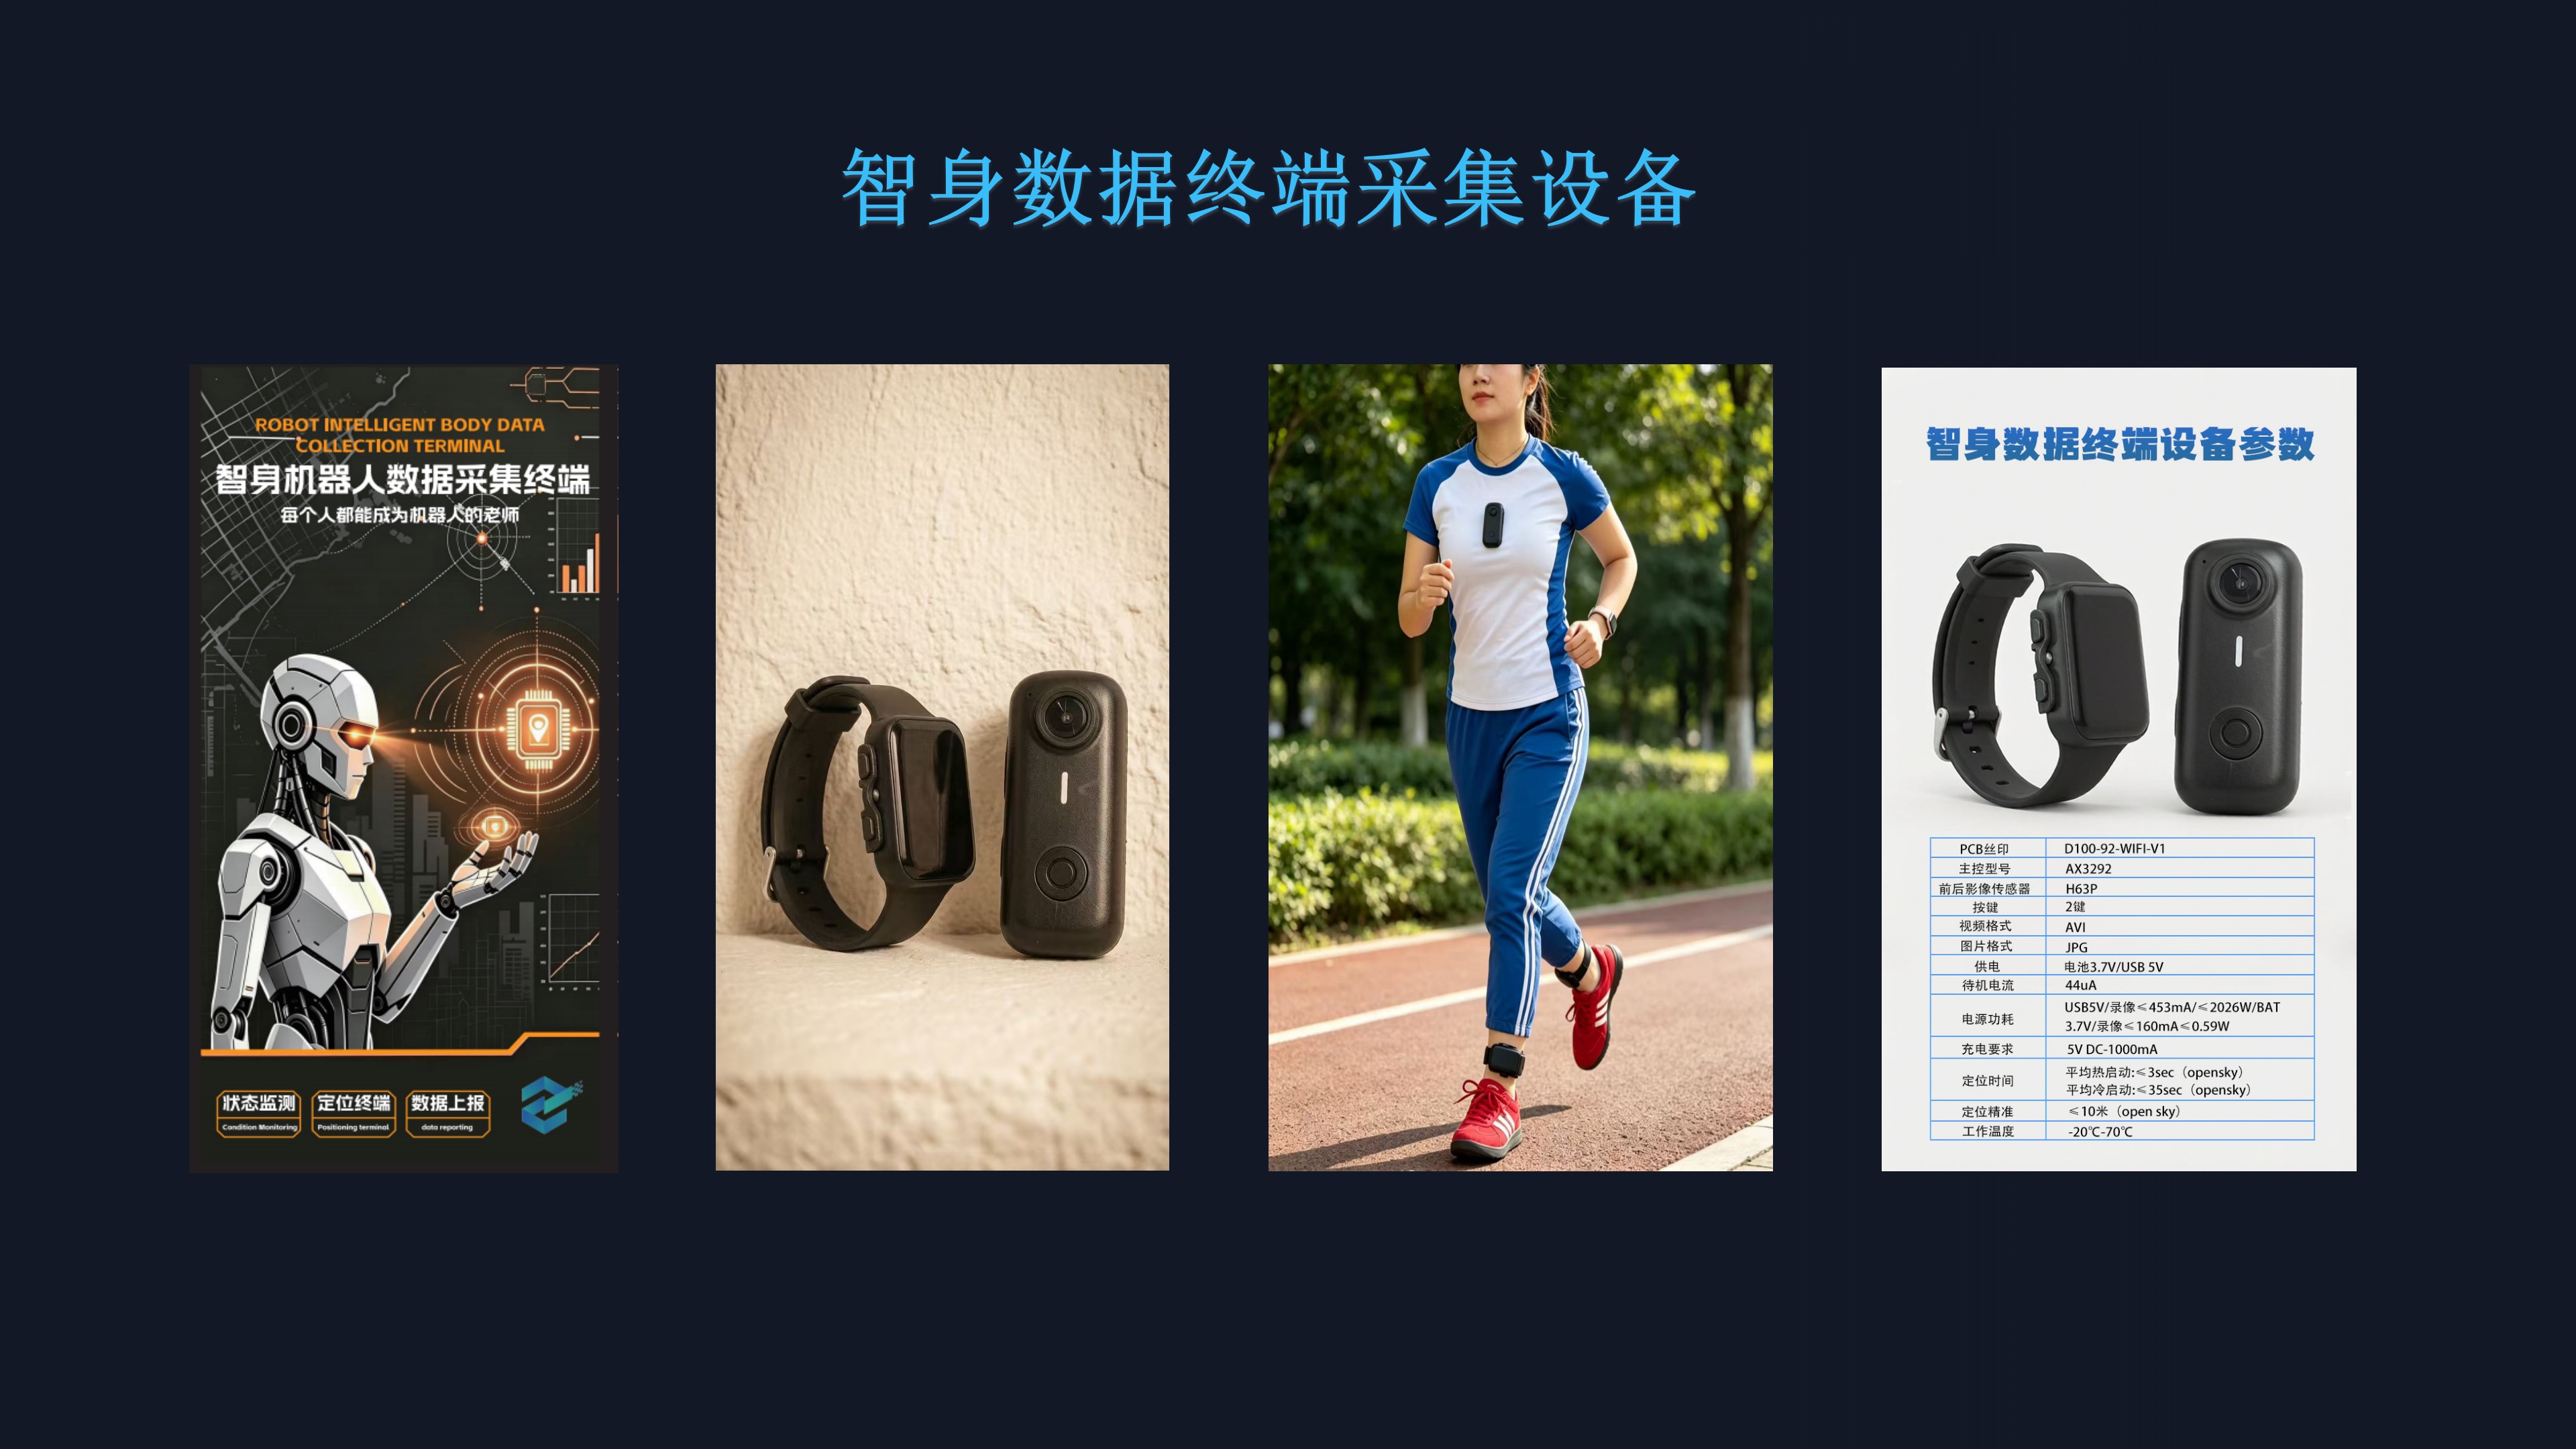
参数用于选型参考;具体版本、选配件、性能条件与交期以书面确认文件为准。
| DEVICE SPECIFICATIONS · Z100-92-WIFI-V1 | |
|---|---|
| 主控型号 | AX3292 |
| 前后影像传感器 | H63P |
| 按键 | 2 键 |
| 视频格式 | AVI |
| 图片格式 | JPG |
| 供电 | 电池 3.7V / USB 5V |
| 待机电流 | 44uA |
| 电源功耗 | USB 5V 录像 ≤ 453mA · 3.7V 录像 ≤ 160mA |
| 充电要求 | 5V DC · 1000mA |
| 定位时间(冷启动) | 平均 ≤3s(空旷环境) |
| 定位时间(热启动) | 平均 ≤35s(空旷环境) |
| 定位精度 | ≤10 米(空旷环境) |
| 工作温度 | -20℃ ~ 70℃ |
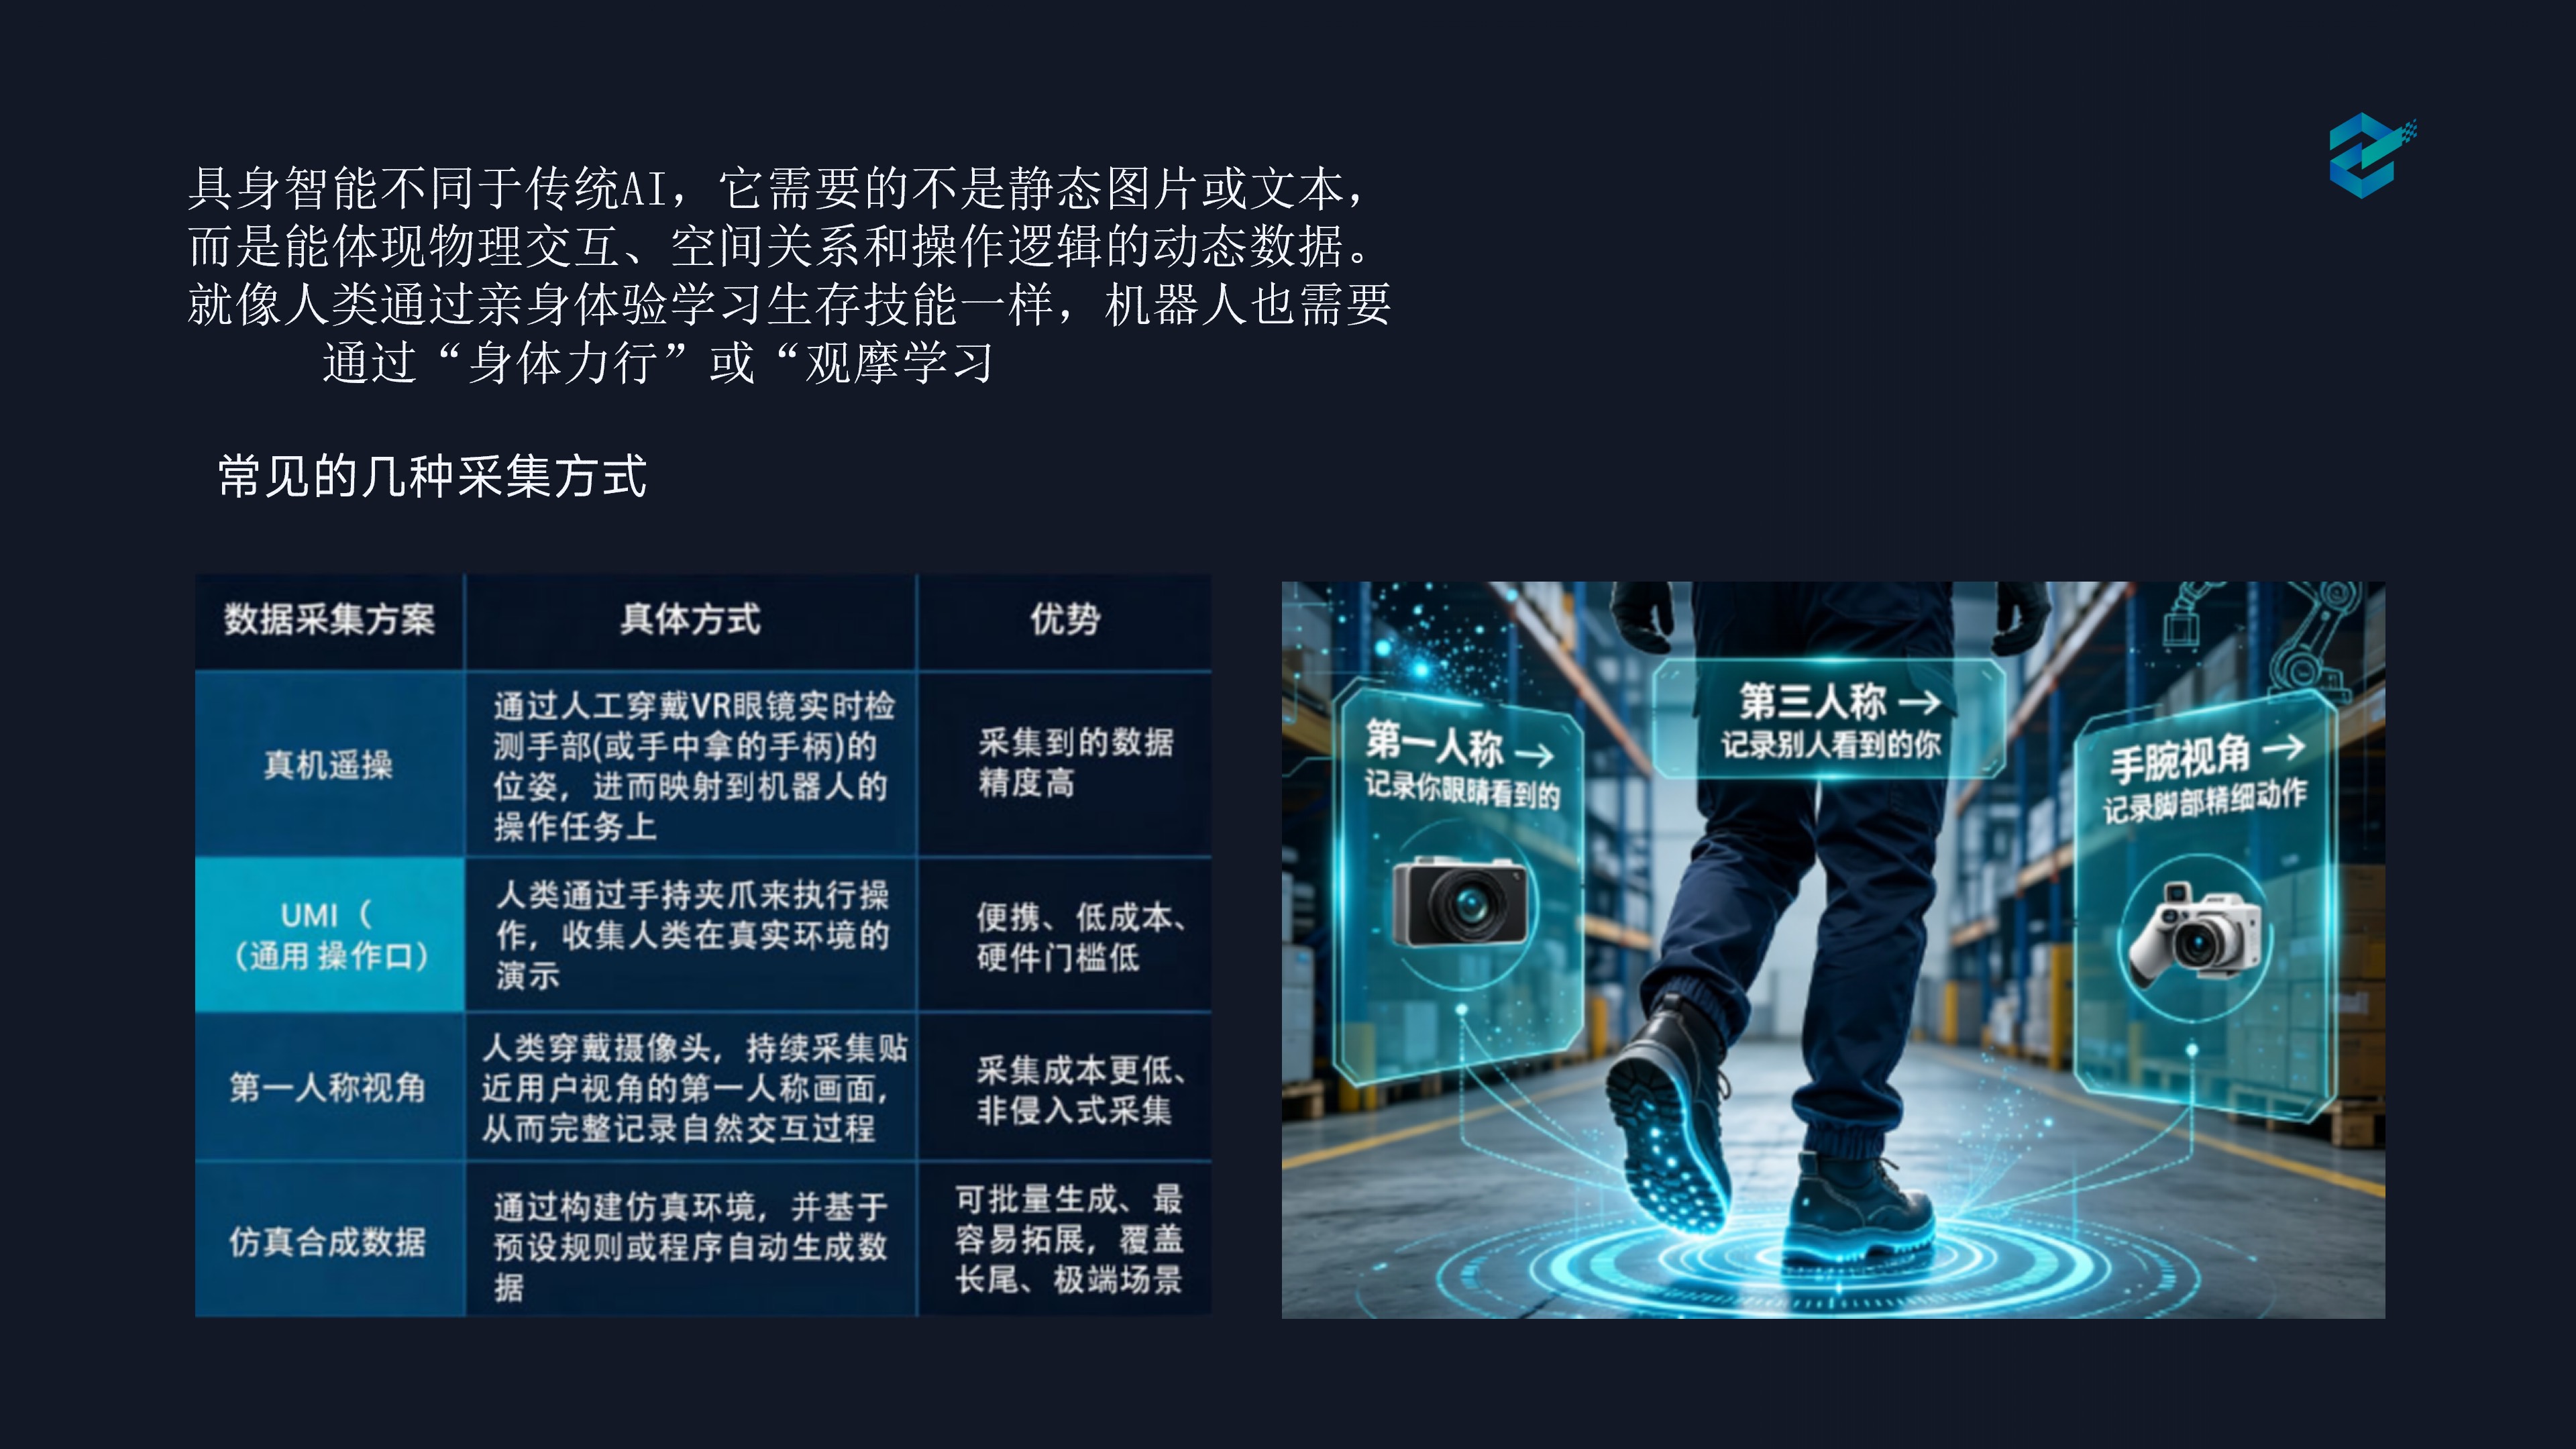
真机遥操 · UMI · 第一人称视角 · 固定场景多视角 —— 四类采集方式按任务自由组合。
留下任务方向、邮箱与电话,团队将据此确认设备配置、数据范围、接口与报价。